CHIRURGIE MINI-INVASIVE
Chirurgie robotique
La technologie au service du geste chirurgical
La chirurgie robot-assistée associe les principes de la chirurgie mini-invasive à une vision tridimensionnelle et à des instruments articulés contrôlés par le chirurgien.
Au GHOL – Hôpital de Nyon, j’utilise la plateforme Hugo™ RAS de Medtronic pour certaines interventions de chirurgie viscérale et digestive.
Le robot n’opère pas seul.
Le chirurgien reste aux commandes pendant toute l’intervention.
L’indication d’une approche robotique dépend de l’intervention, de l’anatomie et de la situation de chaque patient.
Qu’est-ce que la chirurgie robotique ?
Une chirurgie réalisée par le chirurgien, assisté par une plateforme robotique
Le terme « chirurgie robotique » peut donner l’impression qu’une machine réalise l’intervention.
Ce n’est pas le cas.
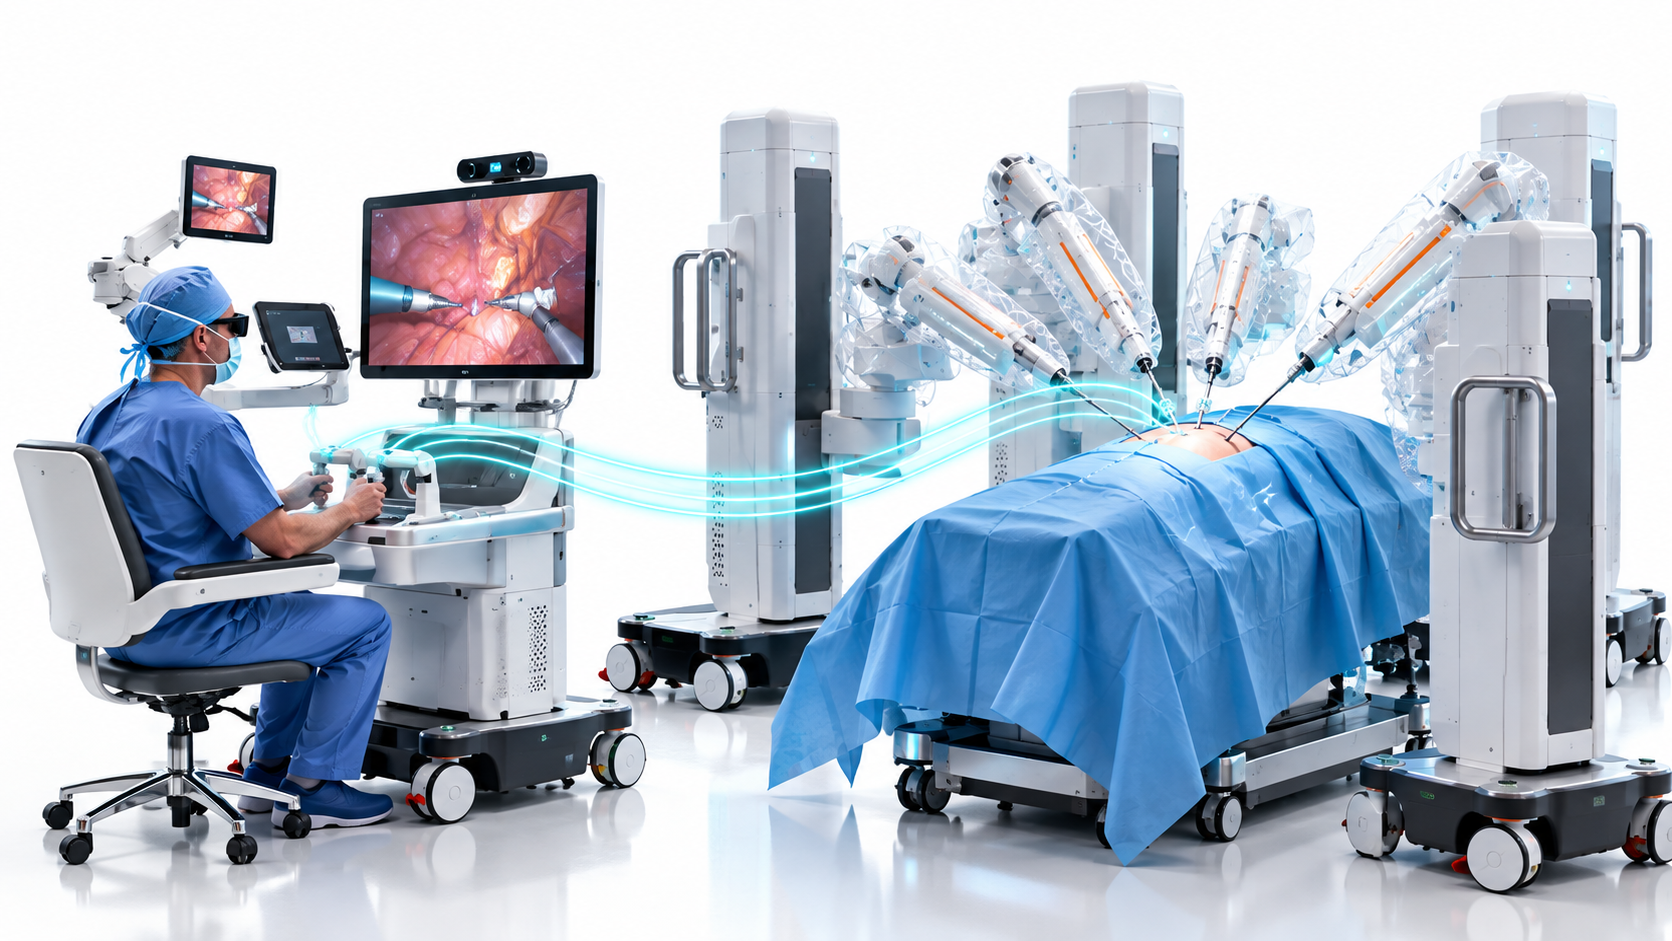
Le chirurgien contrôle les instruments pendant l’opération depuis une console située dans la salle d’opération.
Ses mouvements sont transmis aux instruments positionnés à l’intérieur de l’abdomen par l’intermédiaire des bras robotisés.
Le chirurgien contrôle également la caméra et conserve la responsabilité de chaque étape de l’intervention.
Il serait donc plus exact de parler de chirurgie assistée par robot.
Le robot constitue une interface technologique entre les gestes du chirurgien et les instruments opératoires.
Hugo™ RAS : une architecture modulaire
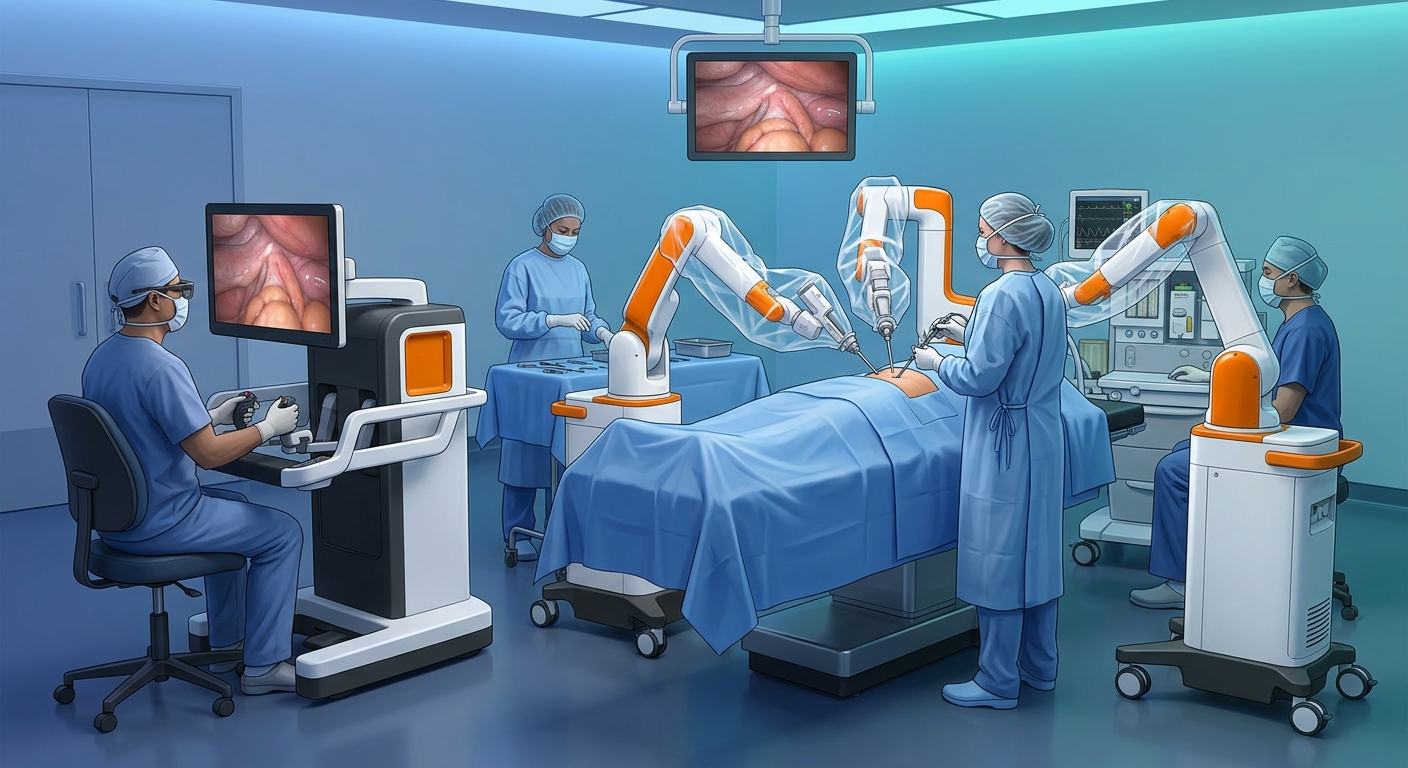
Des bras indépendants autour du patient
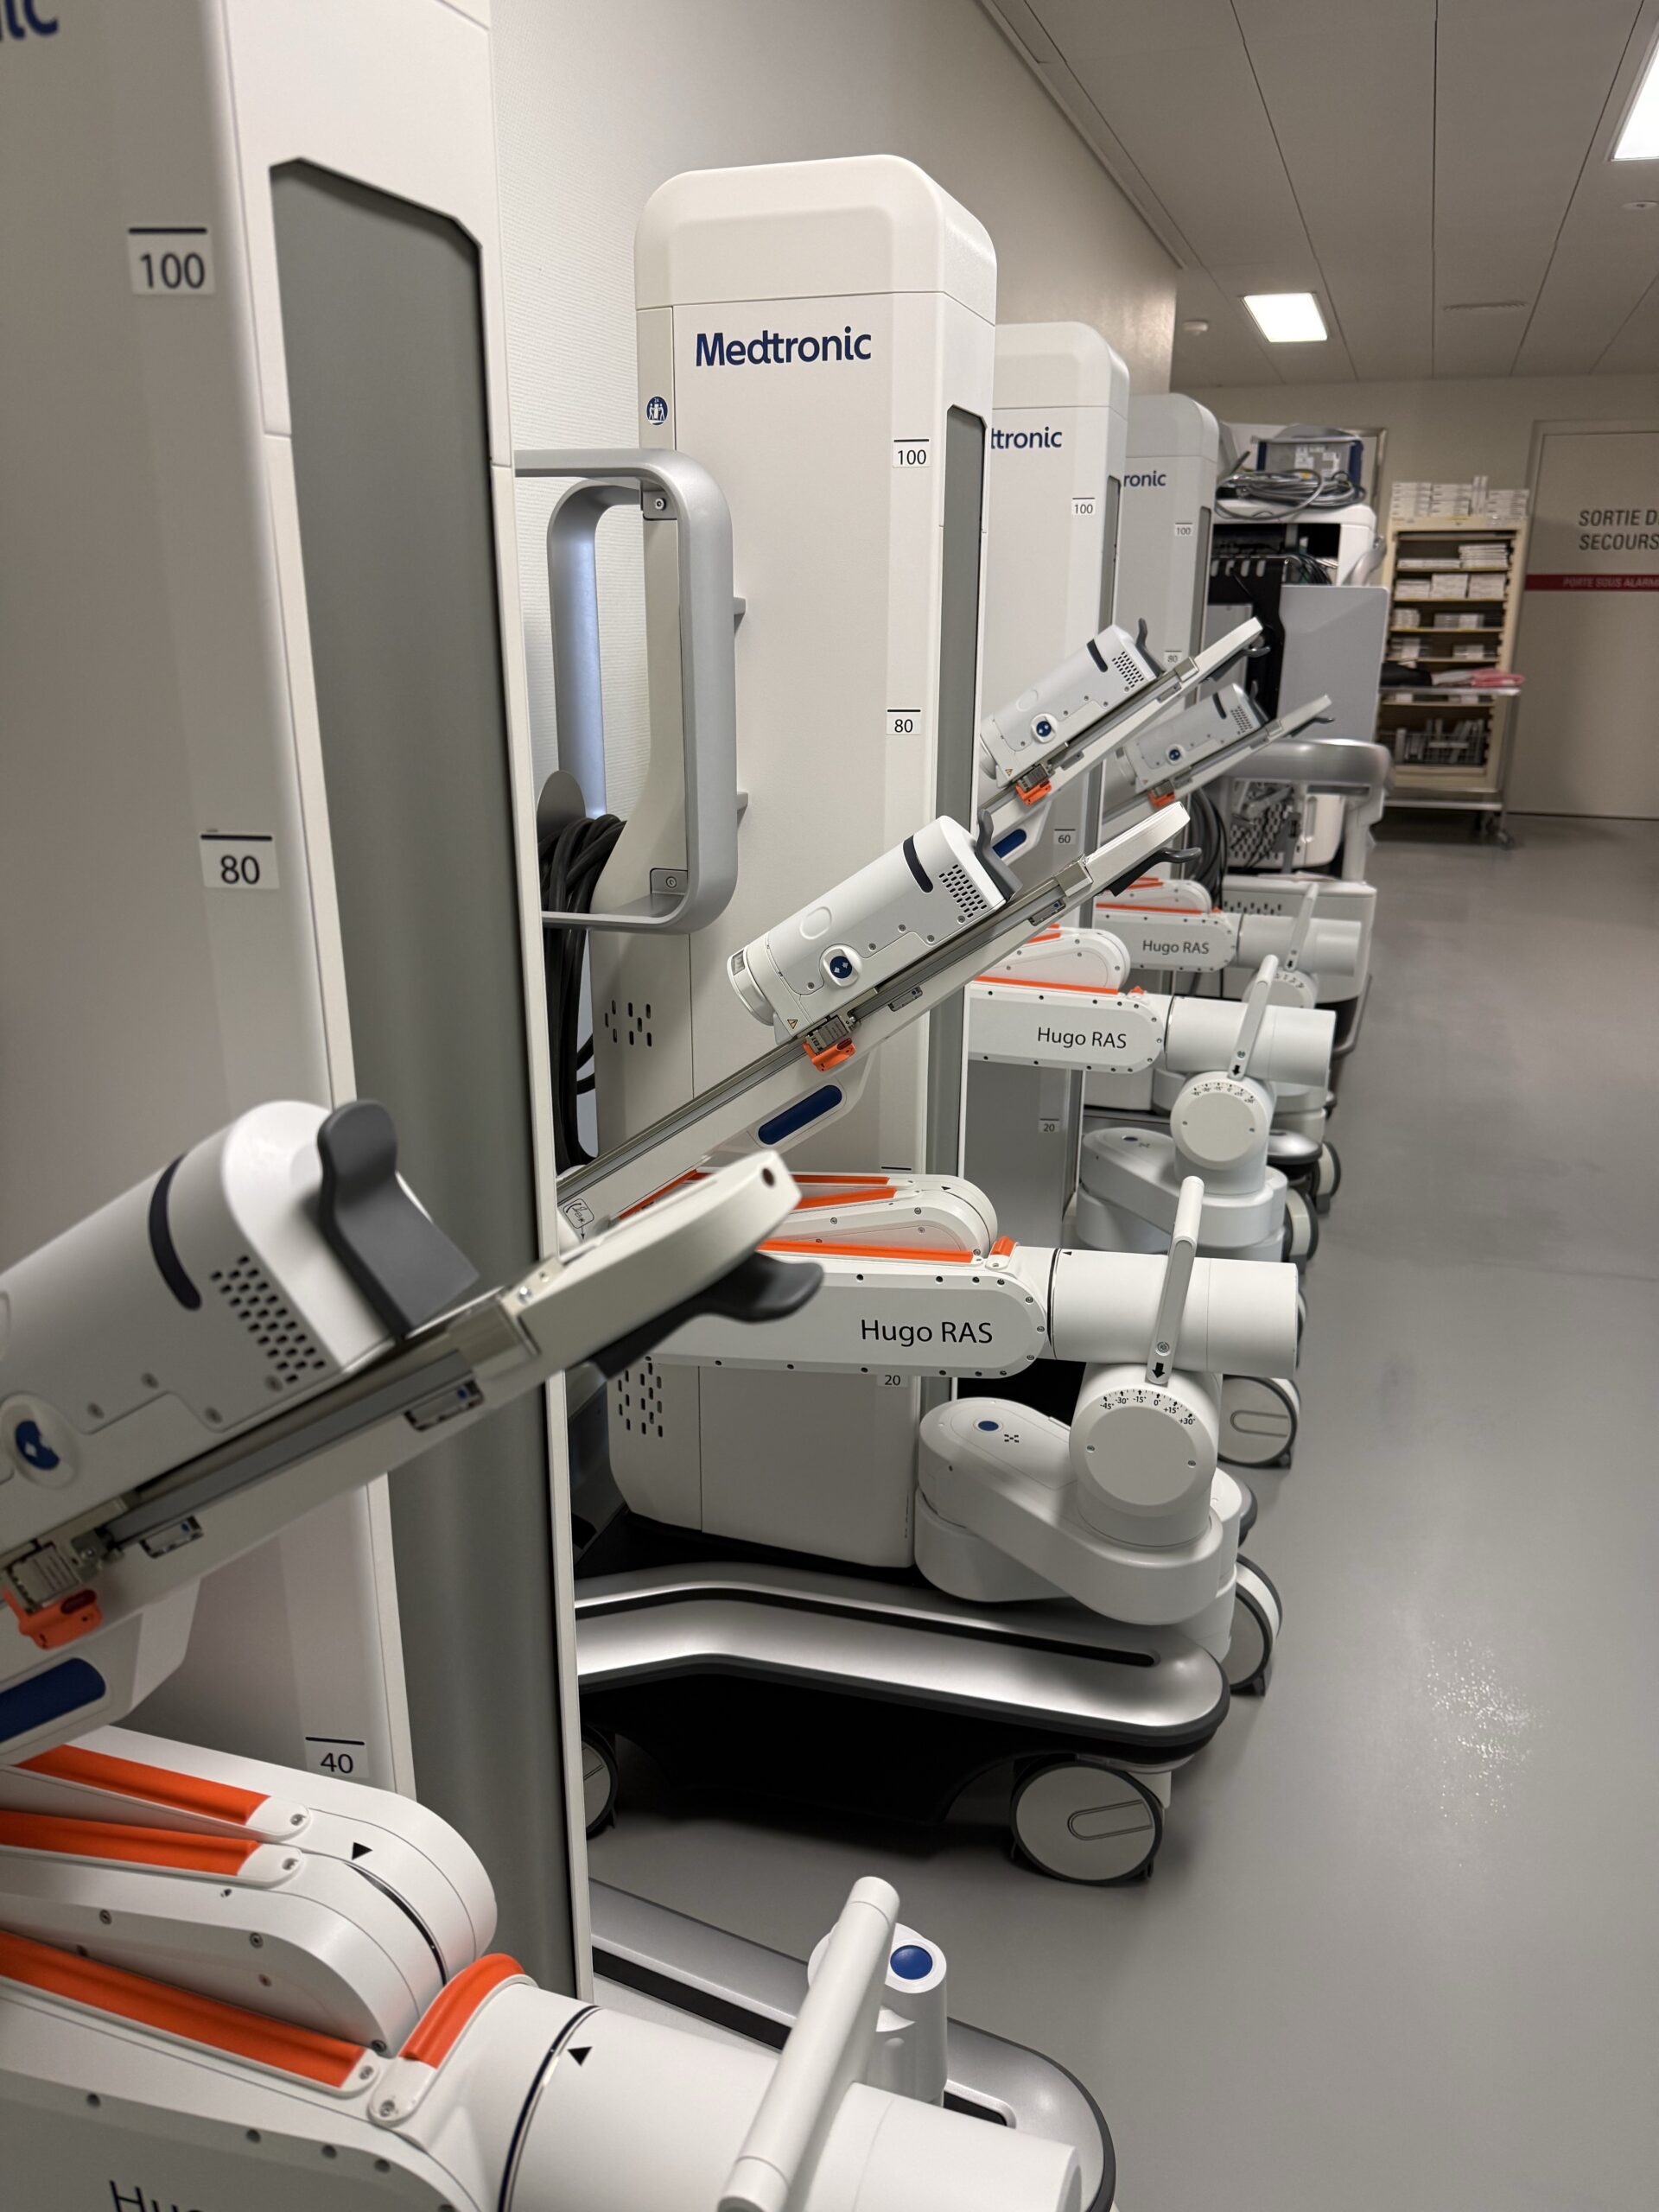
L’une des caractéristiques immédiatement visibles de Hugo™ est son architecture modulaire.
Contrairement à une architecture dans laquelle plusieurs bras proviennent d’un même ensemble central, les bras de Hugo™ sont installés sur des chariots indépendants.
Ils peuvent être positionnés autour du patient en fonction notamment :
- de l’intervention
- de l’anatomie
- de la position du patient
- des voies d’accès choisies
- et de la stratégie opératoire
Cette architecture permet différentes configurations du système.
La console ouverte
Le chirurgien reste connecté à la salle d’opération
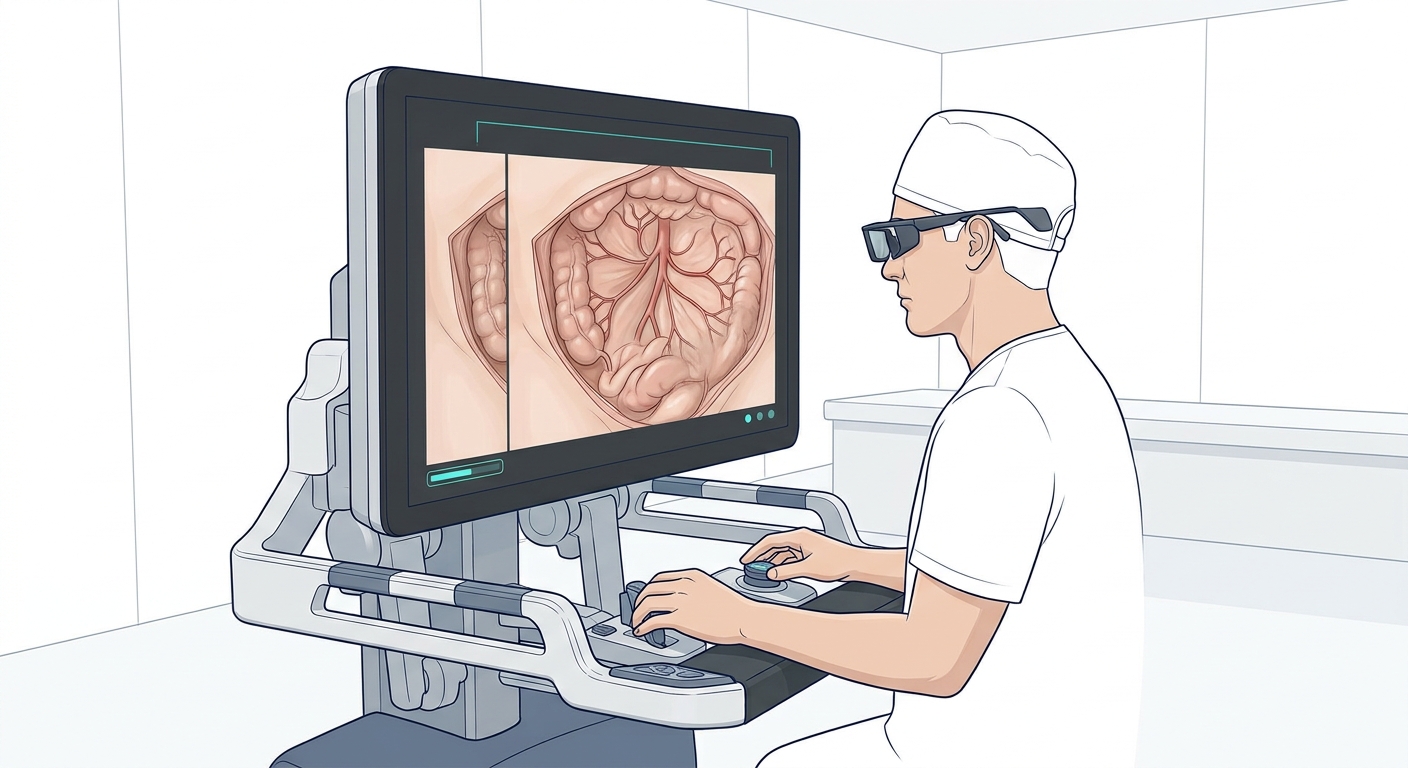
Hugo™ utilise une console ouverte.
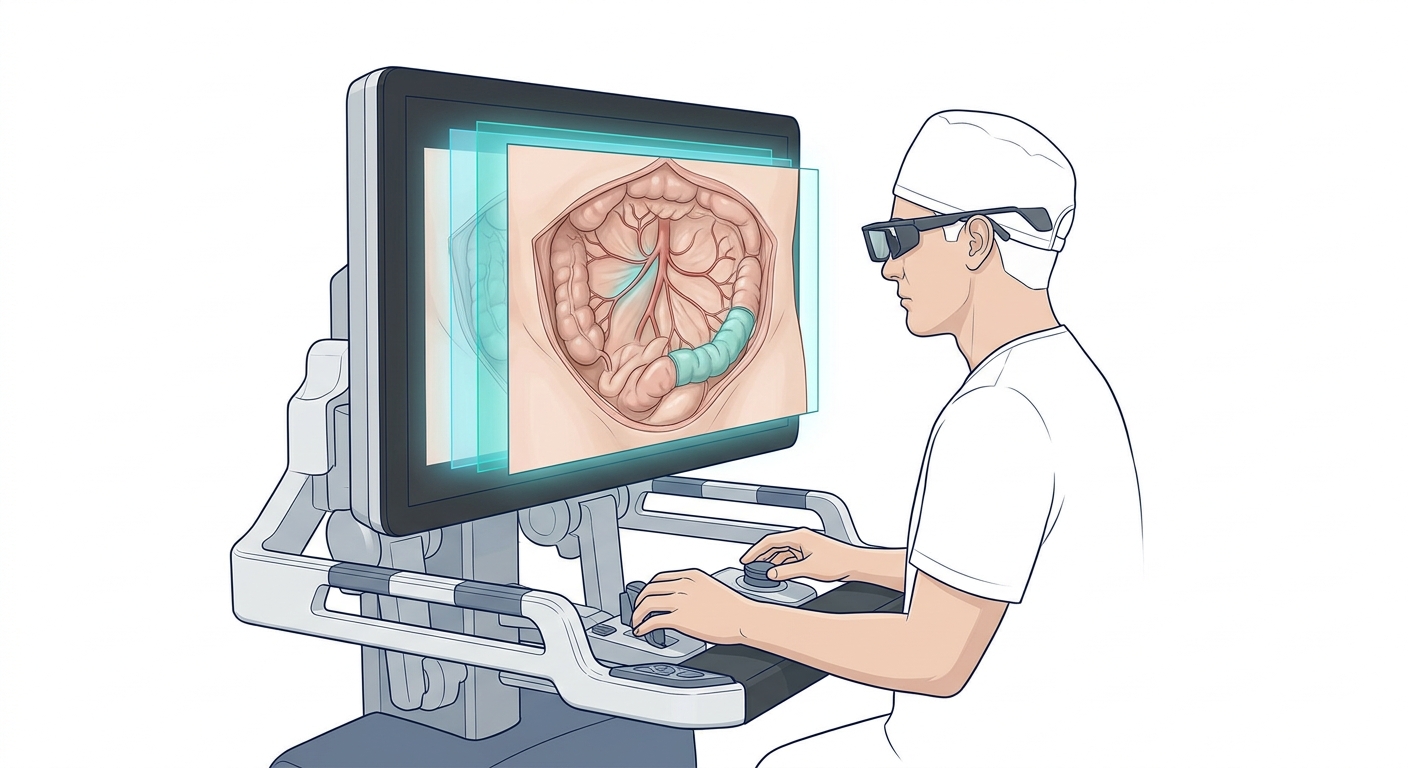
Le chirurgien est installé en position assise devant un écran et porte des lunettes permettant la visualisation tridimensionnelle.
Ses mains utilisent des contrôleurs permettant de commander les instruments.
Contrairement à une console fermée autour du visage, cette architecture permet au chirurgien de conserver un contact visuel direct avec son environnement opératoire.
Cette caractéristique présente également un intérêt pour :
- la communication avec l’équipe
- l’observation
- l’enseignement
- et le proctoring
Voir en trois dimensions
Une perception de la profondeur pendant l’intervention
En chirurgie mini-invasive, le chirurgien opère en observant le champ opératoire sur un écran.
Avec Hugo™, le chirurgien dispose d’une visualisation 3D HD.
La perception de la profondeur et des rapports entre les structures anatomiques participe à l’analyse du champ opératoire et à la réalisation des gestes techniques.
Cette visualisation peut être particulièrement intéressante lorsque l’intervention nécessite une dissection précise dans un espace anatomique complexe.
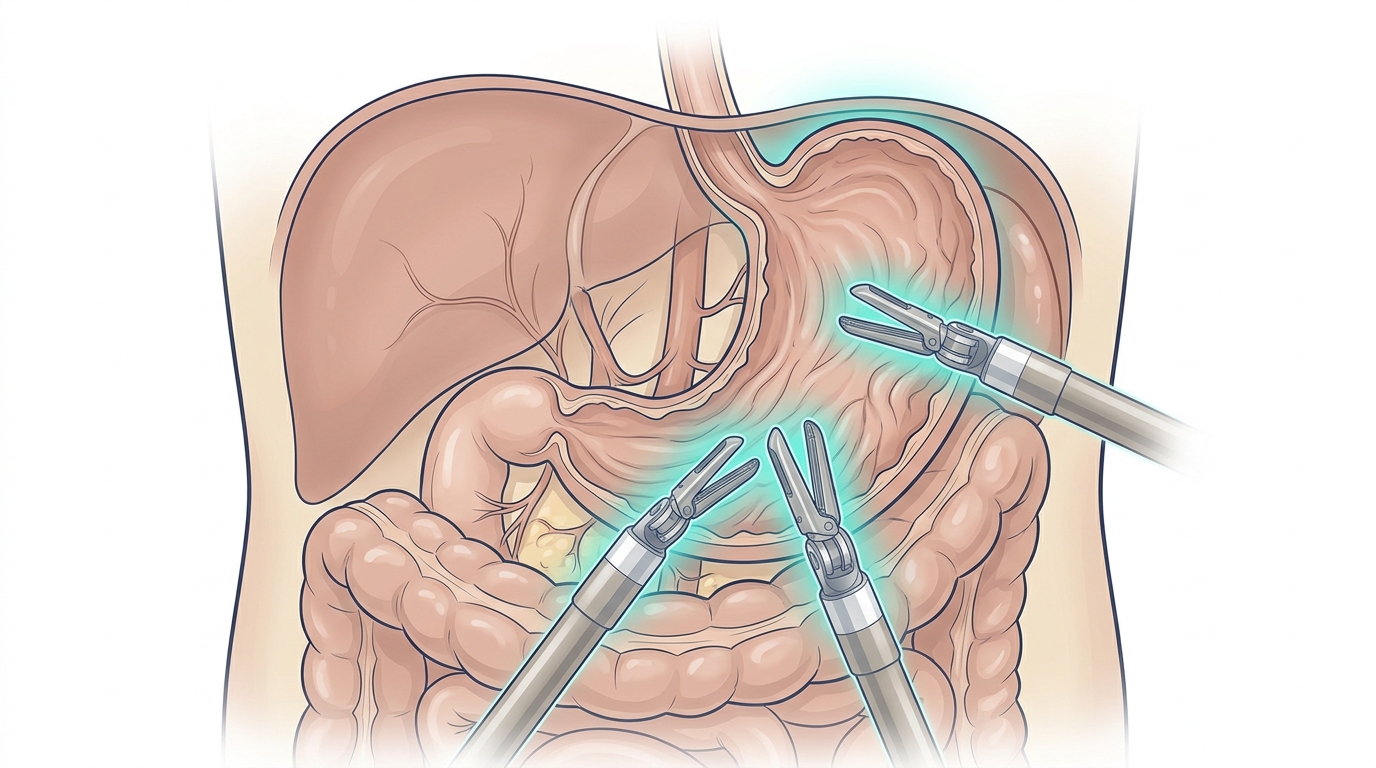
Des instruments articulés
Travailler sous différents angles
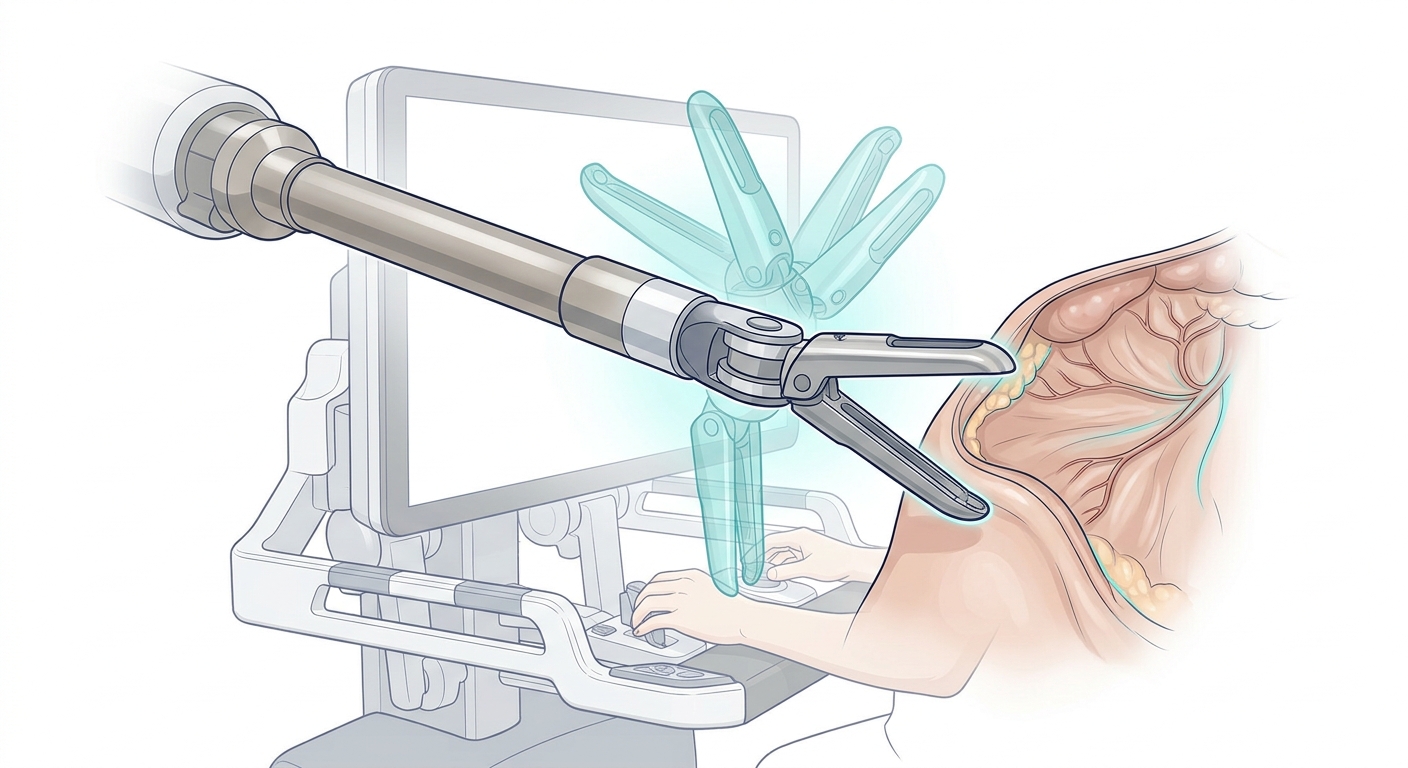
Les instruments utilisés avec la plateforme robotique possèdent plusieurs degrés de liberté.
Leur extrémité articulée permet au chirurgien de réaliser des mouvements à l’intérieur du corps qui diffèrent de ceux obtenus avec certains instruments laparoscopiques rigides.
Cette mobilité peut être utile pour certains gestes de :
- dissection
- préhension
- suture
- et travail dans des espaces anatomiques restreints
La qualité du geste dépend néanmoins toujours du chirurgien qui commande l’instrument.
Pourquoi utiliser une assistance robotique ?
Un outil supplémentaire en chirurgie mini-invasive
La laparoscopie conventionnelle permet déjà de réaliser de nombreuses interventions abdominales par de petites voies d’accès.
La robotique ne rend donc pas la laparoscopie obsolète.
Elle ajoute au contraire un autre outil à la chirurgie mini-invasive.
Certaines caractéristiques peuvent être intéressantes lorsqu’une intervention nécessite notamment :
- une dissection minutieuse
- une bonne perception de la profondeur
- des sutures intracorporelles
- une mobilité instrumentale importante
- ou un travail dans un espace anatomique restreint
Le but n’est pas d’utiliser le robot à tout prix.
Le but est de choisir l’approche appropriée à l’intervention.
Un intérêt technique dans les espaces profonds
Le pelvis en est un exemple
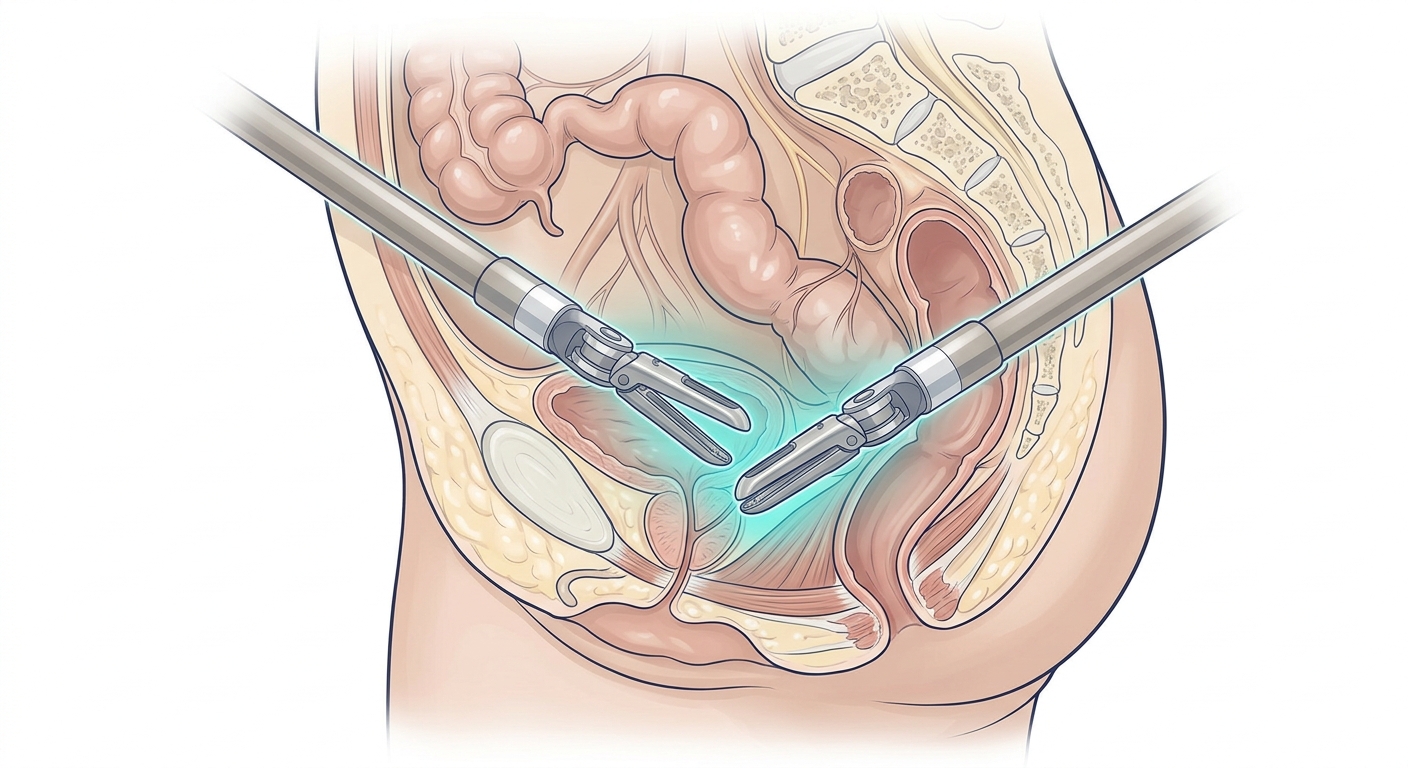
Certaines interventions colorectales nécessitent de travailler profondément dans le pelvis.
L’espace disponible y est limité et plusieurs structures anatomiques importantes sont proches les unes des autres.
La vision tridimensionnelle et la mobilité instrumentale offertes par la robotique constituent alors des caractéristiques techniques intéressantes pour le chirurgien.
Robotique et laparoscopie
Deux techniques de chirurgie mini-invasive
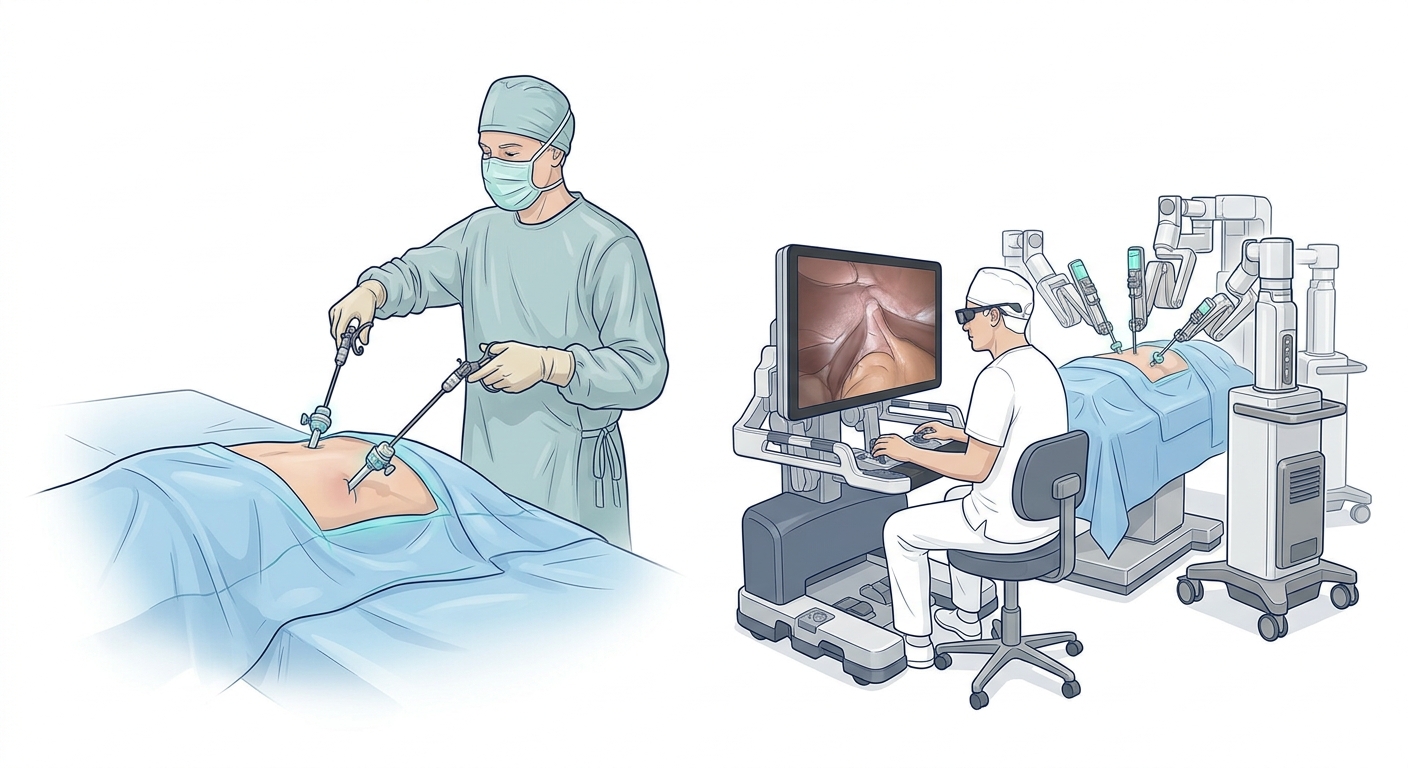
La laparoscopie et la chirurgie robot-assistée reposent sur un principe commun :
réaliser l’intervention à travers de petites voies d’accès plutôt qu’une grande ouverture abdominale lorsque cela est approprié.
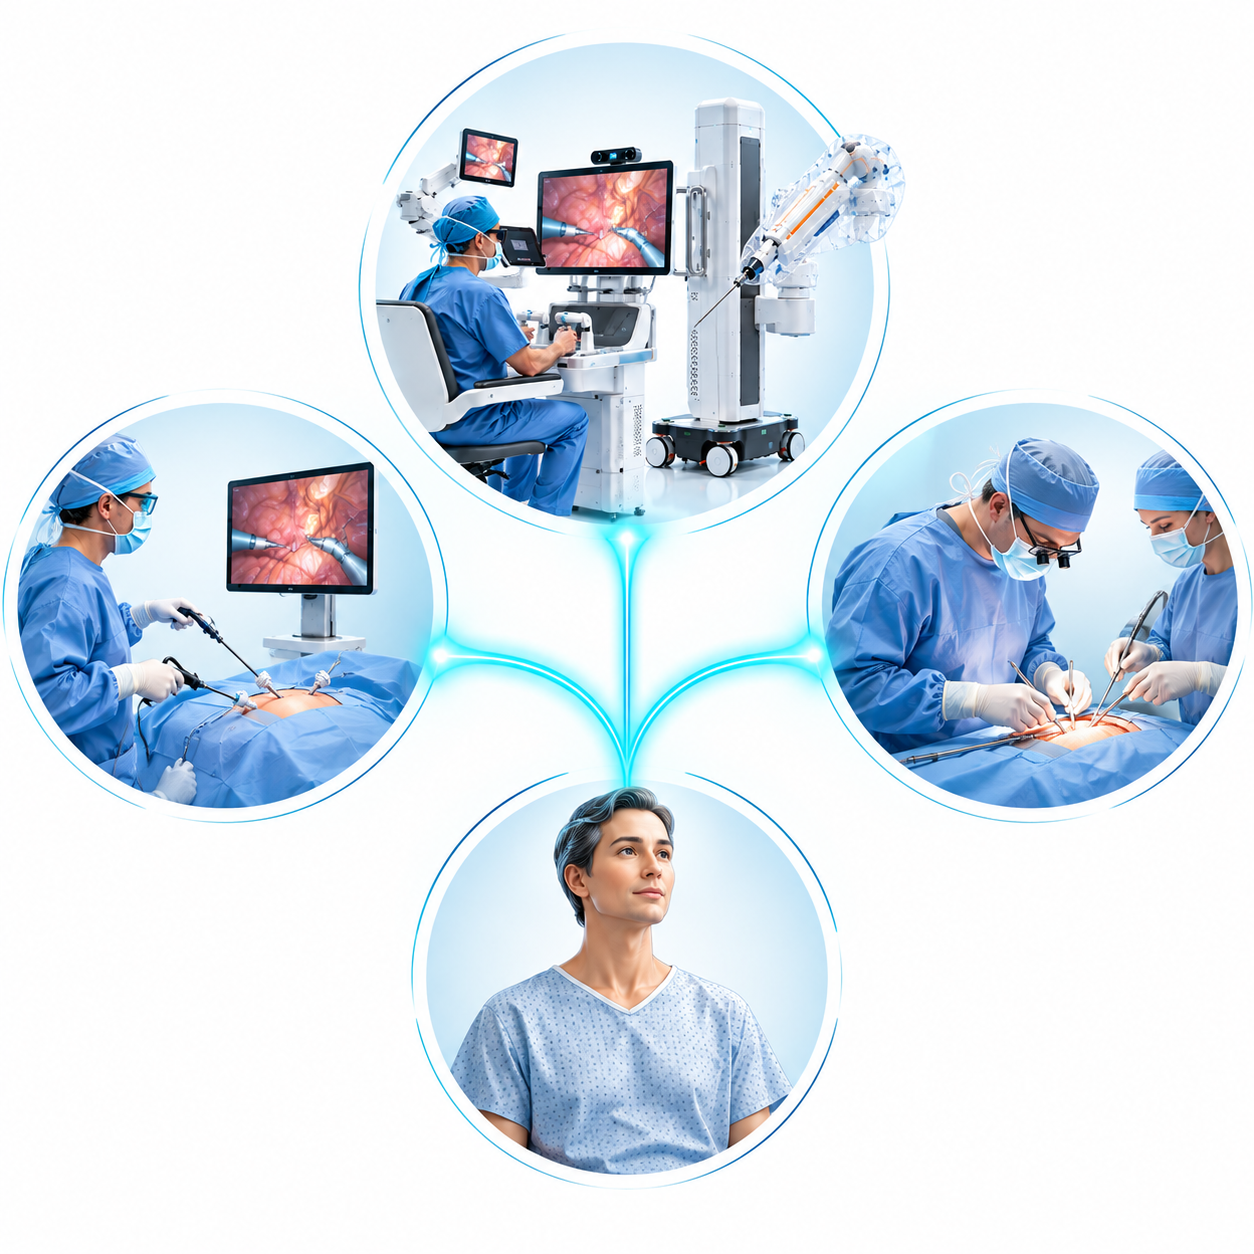
En laparoscopie, le chirurgien manipule directement les instruments.
En chirurgie robot-assistée, le chirurgien commande les instruments depuis une console.
Ces deux approches ne doivent pas être présentées comme deux niveaux d’une hiérarchie.
Le choix dépend de nombreux facteurs, parmi lesquels :
- la nature de l’intervention
- l’anatomie
- les antécédents du patient
- la stratégie opératoire
- et l’expérience de l’équipe
Dans quels domaines ?
Plusieurs applications en chirurgie viscérale et digestive
Selon l’indication et la situation du patient, l’assistance robotique peut être intégrée à différentes interventions.
Dans mon activité, son développement concerne notamment certains domaines de :
chirurgie colorectale
pour certaines interventions sur le côlon et le rectum ;
chirurgie bariatrique et métabolique
pour certaines interventions réalisées dans le cadre du traitement chirurgical de l’obésité ;
chirurgie digestive
lorsque les caractéristiques de l’intervention rendent cette approche pertinente.
La possibilité de réaliser techniquement une intervention avec le robot ne signifie pas qu’il soit nécessaire de l’utiliser chez tous les patients.
La robotique peut être utilisée pour certaines interventions colorectales. → Cancer du côlon
Une première suisse au GHOL
Premier bypass gastrique en Y assisté par Hugo™ en Suisse
Le 26 septembre 2025, j’ai réalisé au GHOL – Hôpital de Nyon le premier bypass gastrique en Y assisté par la plateforme Hugo™ RAS en Suisse.
Cette intervention a constitué une étape importante dans le développement de la chirurgie bariatrique robot-assistée au sein de notre établissement.
Mais une première technique n’est pas une finalité.
L’objectif est d’intégrer cette technologie dans une activité chirurgicale structurée associant :
- sélection des indications
- expérience chirurgicale
- formation
- travail d’équipe
- et évaluation continue des pratiques
Une chirurgie d’équipe
Le chirurgien n’est jamais seul avec le robot
Pendant une intervention robot-assistée, le chirurgien principal travaille depuis la console.
Mais une équipe reste présente autour du patient.
Selon l’intervention et l’organisation du bloc opératoire, plusieurs professionnels participent à la prise en charge :
- aide opératoire
- personnel instrumentiste
- équipe d’anesthésie
- personnel du bloc opératoire
La coordination entre la console et l’équipe située auprès du patient fait partie intégrante de la chirurgie robotique.
Le robot n’est pas une équipe chirurgicale.
Il est l’un de ses outils.
Quels bénéfices pour le patient ?
La robotique reste une voie mini-invasive
L’assistance robotique permet de réaliser certaines interventions selon les principes de la chirurgie mini-invasive.
Selon l’opération et la situation du patient, cela peut notamment s’inscrire dans une prise en charge reposant sur :
- des voies d’accès abdominales limitées
- une mobilisation postopératoire progressive
- une récupération structurée
- et des protocoles modernes de prise en charge périopératoire
Il faut cependant distinguer la technologie utilisée pour opérer du résultat clinique final.
« Robotique » ne signifie pas automatiquement « meilleur résultat ».
Le résultat dépend notamment :
- de la maladie
- de l’intervention
- du patient
- du geste réalisé
- de l’expérience de l’équipe
- et de l’évolution postopératoire
Sécurité : la technologie ne suffit pas
Formation, expérience et organisation
La sophistication d’un dispositif ne remplace jamais les fondamentaux de la chirurgie.
Une activité robotique nécessite notamment :
- une connaissance précise de l’anatomie
- la maîtrise de l’intervention
- la connaissance de la plateforme
- l’anticipation des difficultés
- la capacité à modifier la stratégie si nécessaire
- et une équipe entraînée
La formation concerne donc non seulement le chirurgien installé à la console, mais l’ensemble de l’organisation opératoire.
Proctor Hugo™ RAS
Transmettre l’utilisation de la plateforme
Je suis proctor pour la plateforme Hugo™ RAS.
Cette activité consiste à accompagner des chirurgiens dans leur apprentissage et leur montée en compétence sur la plateforme.
La formation robotique ne concerne pas uniquement les mouvements réalisés à la console.
Elle implique également de comprendre :
- la préparation du système
- le positionnement des chariots
- la configuration des bras
- l’installation opératoire
- l’utilisation des instruments
- la communication avec l’équipe
- et l’organisation globale d’une intervention robot-assistée
Cette activité d’enseignement et de transmission est développée plus en détail sur la page Enseignement, recherche & transmission.
Cet engagement s’inscrit aussi dans la continuité de son parcours académique, notamment au sein de l’Académie Nationale de Chirurgie.
La transmission de cette expertise fait partie intégrante de mon activité en chirurgie robotique.
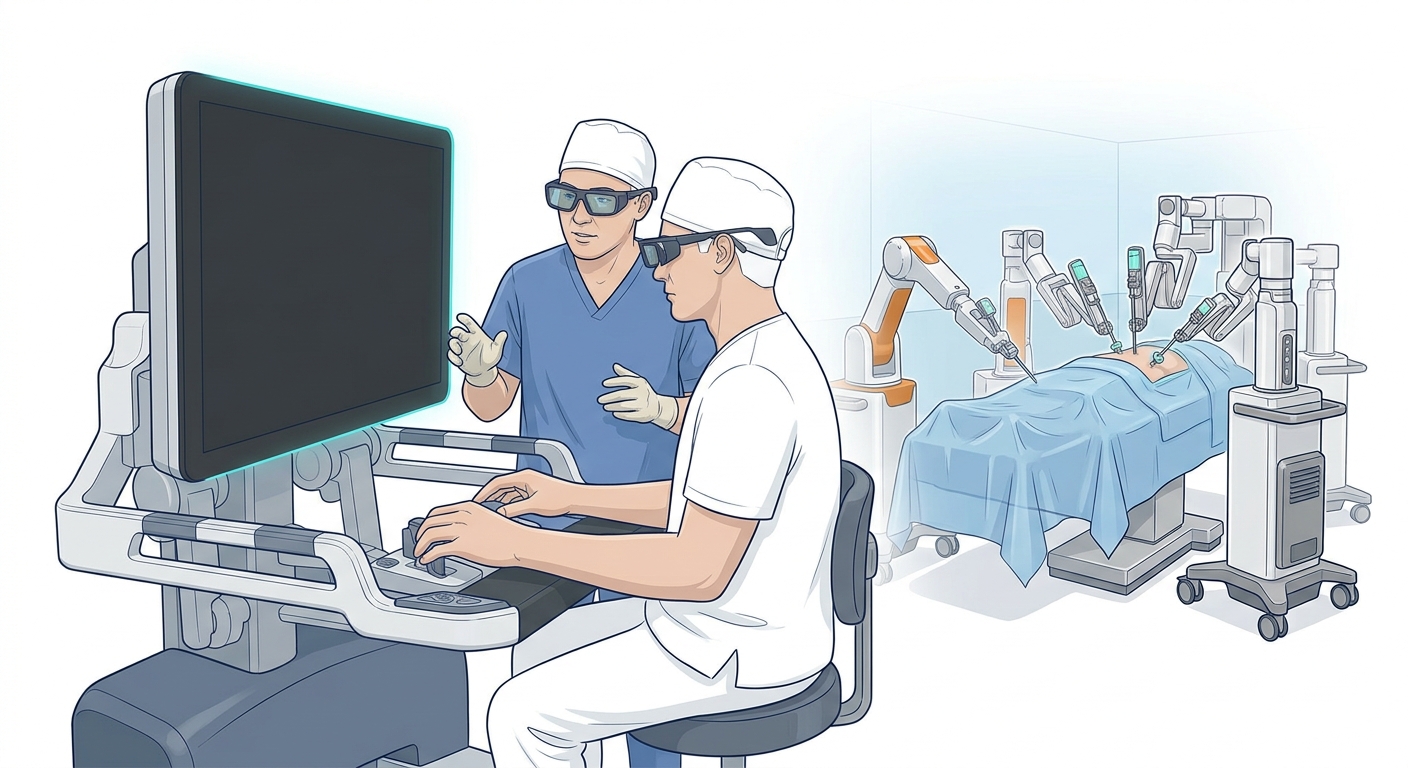
Le GHOL comme environnement de formation
Des chirurgiens et des équipes viennent également se former à Nyon
Le développement de la chirurgie robotique au GHOL possède également une dimension pédagogique.
Le service de chirurgie accueille régulièrement des chirurgiens et des équipes pour leur formation à la plateforme Hugo™.
L’apprentissage peut ainsi être réalisé dans l’environnement réel d’une équipe opératoire et ne se limite pas au chirurgien assis à la console.
L’installation du patient, la disposition des chariots, la gestion des instruments, l’aide opératoire et la coordination de l’équipe font partie de la compréhension globale de la plateforme.
Cette activité permet au GHOL de participer à la transmission des compétences en chirurgie robot-assistée.
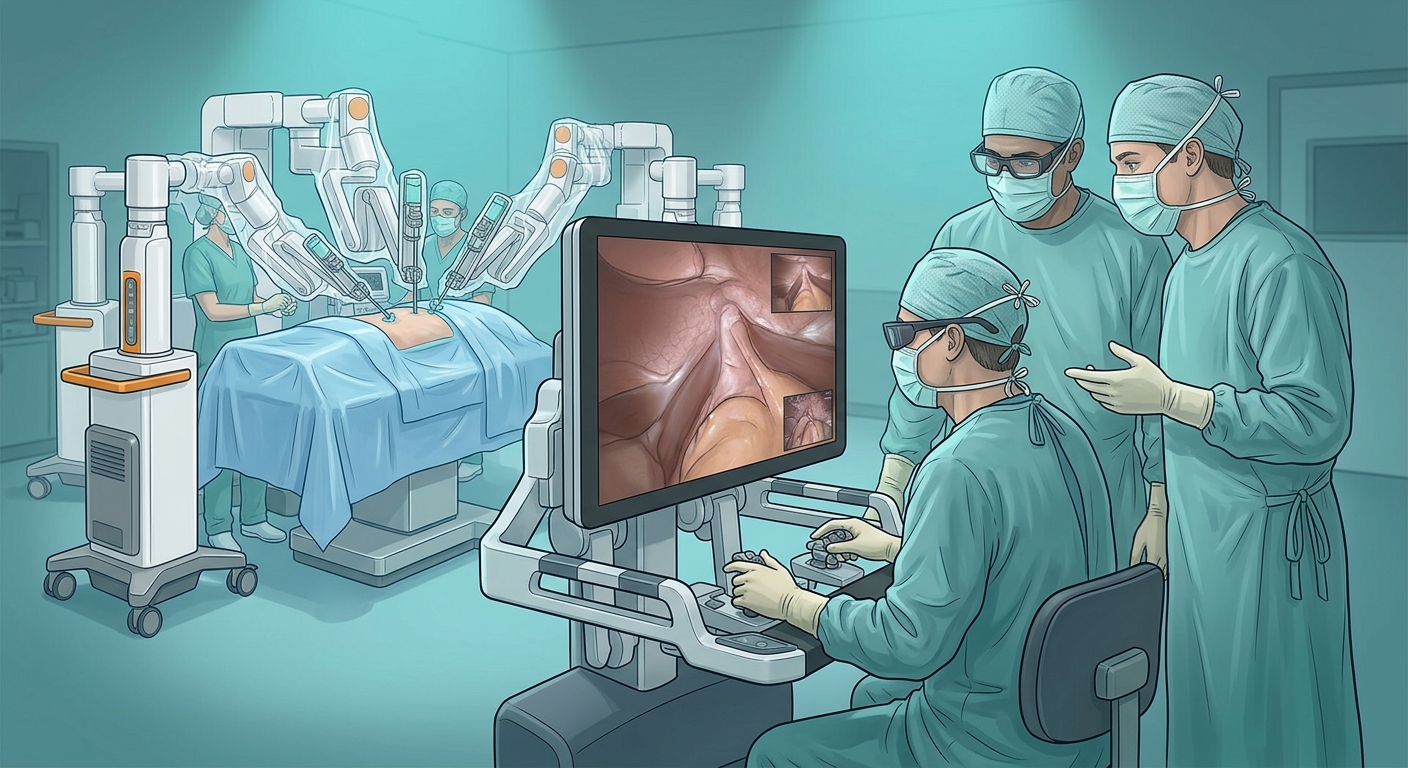
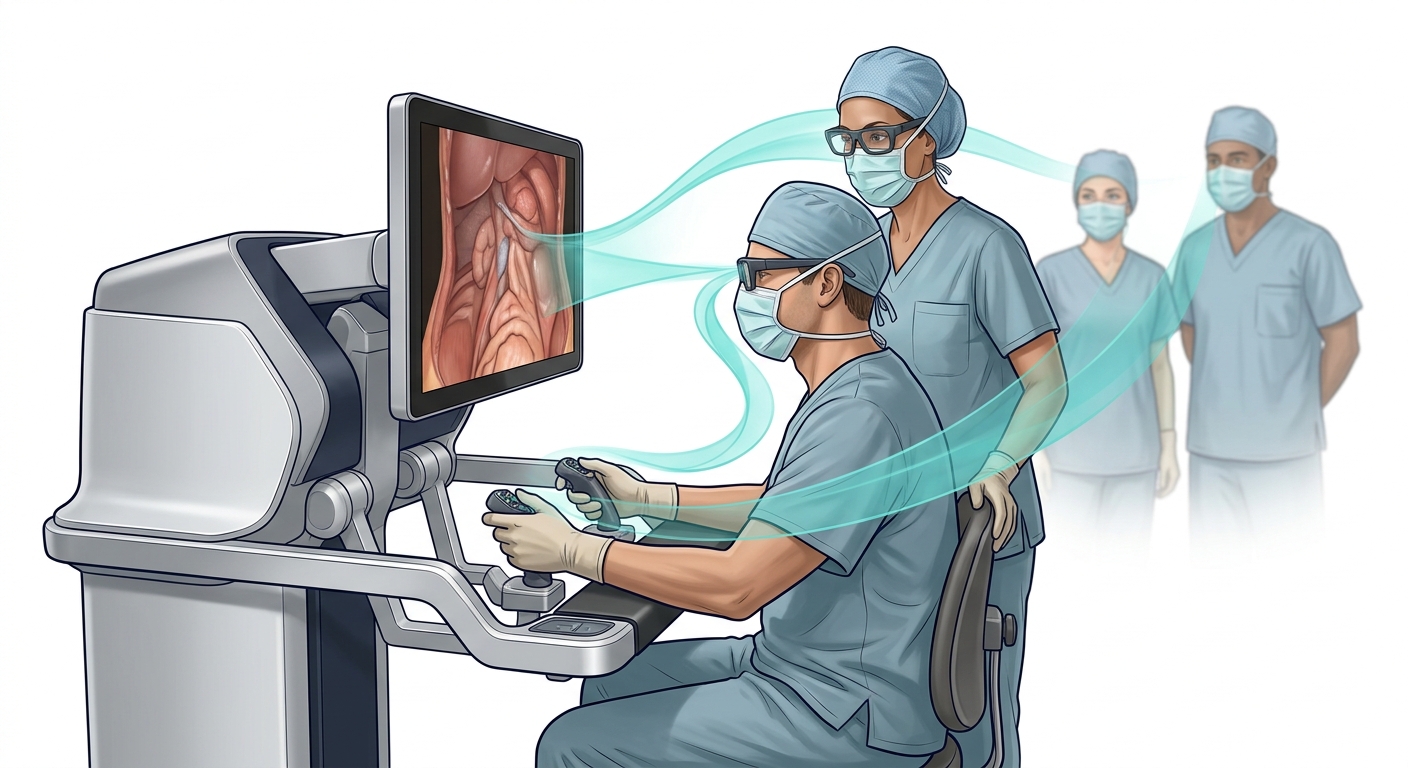
Pourquoi la console ouverte est-elle intéressante pour l’enseignement ?
Observer le même environnement visuel
L’architecture ouverte de la console permet au chirurgien de conserver une communication avec les personnes présentes dans la salle.
Dans un contexte de formation, le chirurgien en apprentissage et le proctor peuvent également partager la visualisation tridimensionnelle du champ opératoire.
Le formateur peut ainsi observer à la fois :
- ce que voit le chirurgien
- le déroulement de l’intervention
- et la manière dont les commandes sont utilisées
Cette configuration favorise un enseignement directement intégré à l’environnement opératoire.
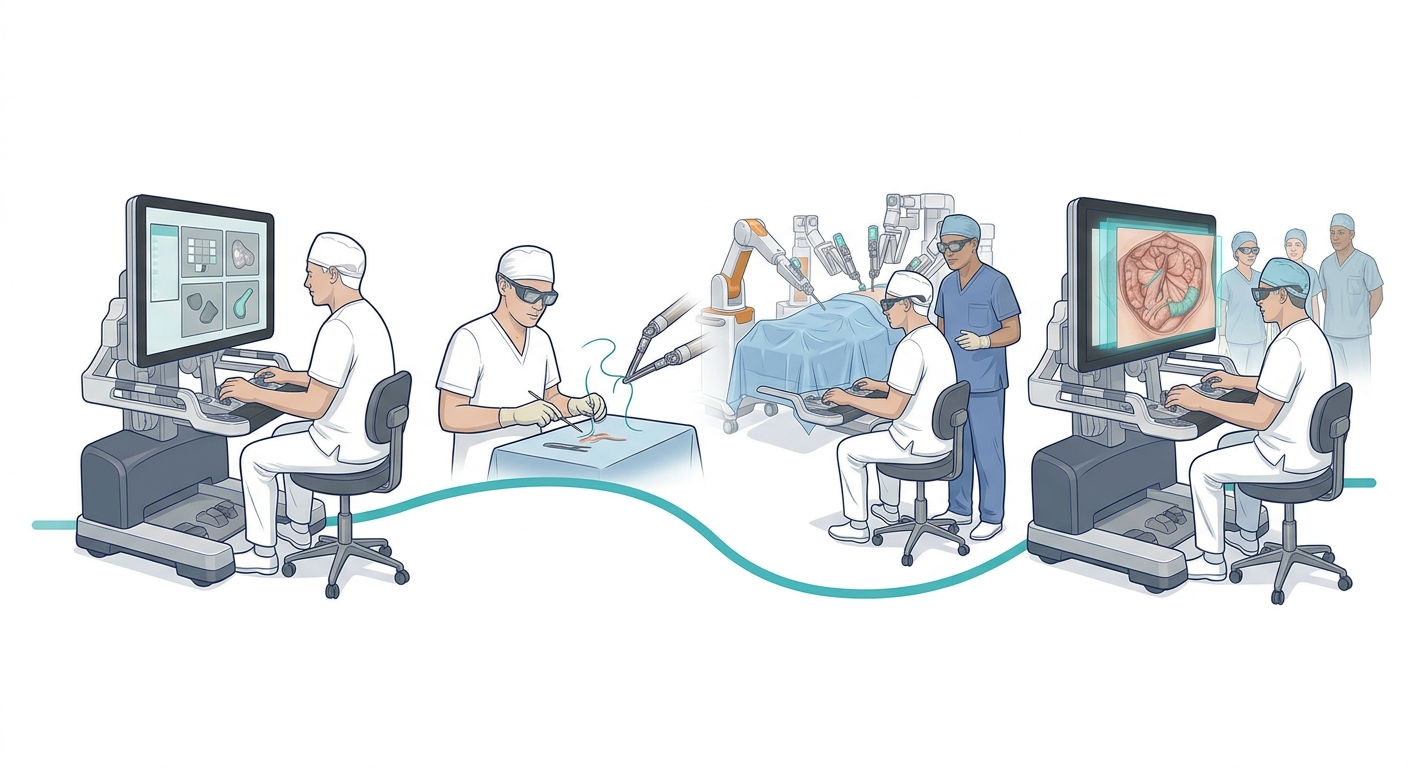
Apprendre la chirurgie robotique
Une progression structurée
La maîtrise d’une plateforme robotique ne repose pas sur une seule intervention.
L’apprentissage est progressif et associe différentes dimensions :
- compréhension du système
- simulation
- entraînement à la manipulation des instruments
- installation et organisation opératoires
- observation
- interventions accompagnées
- proctoring
- puis développement progressif de l’autonomie
Cette progression concerne également l’équipe opératoire.
La chirurgie robotique est une compétence collective.
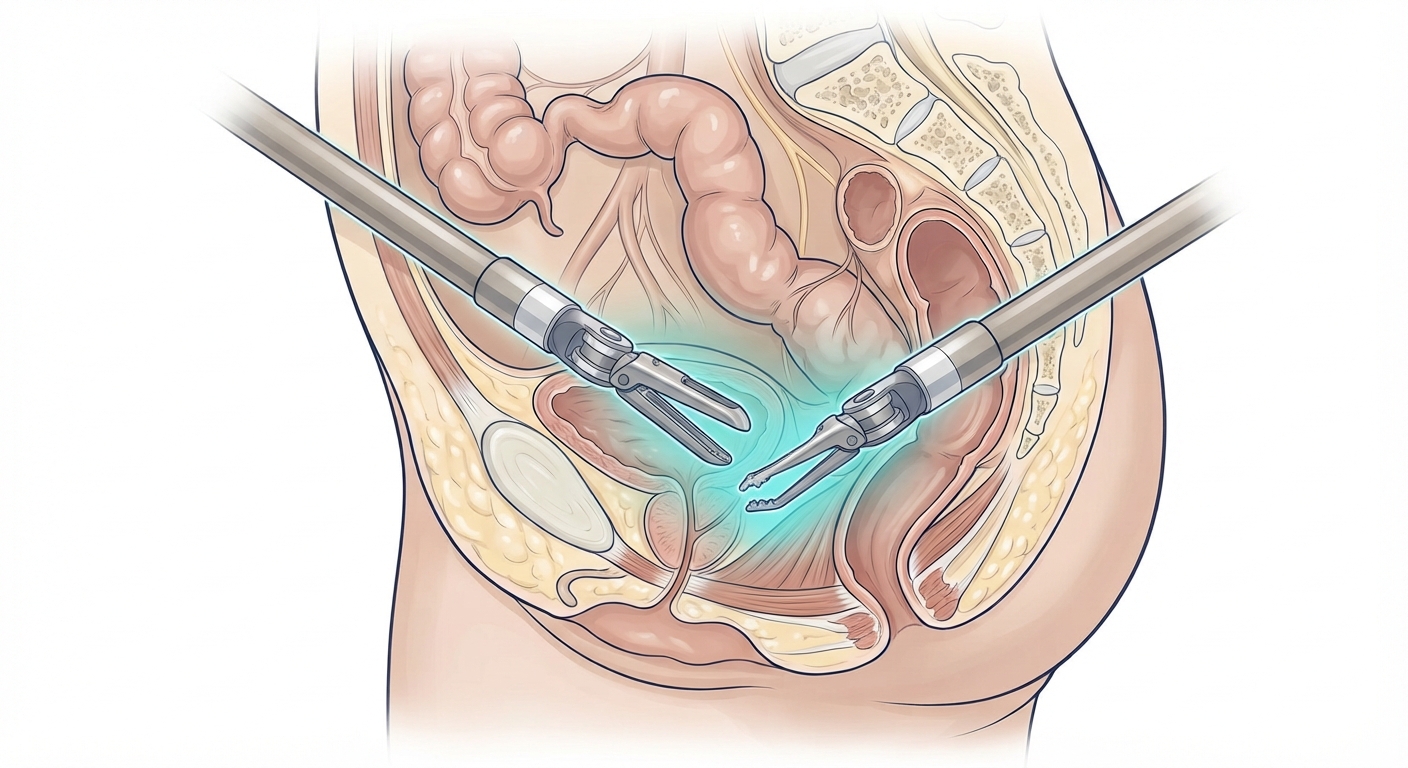
Chirurgie robotique du rectum
Travailler dans une anatomie profonde
Certaines interventions rectales nécessitent une dissection profonde dans le pelvis.
Le rectum est entouré de structures anatomiques importantes, notamment nerveuses, urinaires et génitales.
Dans les interventions les plus basses, la proximité du plancher pelvien et du complexe sphinctérien ajoute encore à la complexité anatomique.
Quelle que soit la voie utilisée, la qualité de la dissection reste fondamentale.
L’assistance robotique peut constituer un environnement technique intéressant pour certains de ces gestes.
Certaines interventions rectales peuvent être réalisées par chirurgie robot-assistée. → Cancer du rectum
Chirurgie robotique et obésité
Une application en chirurgie bariatrique
Certaines interventions de chirurgie bariatrique comportent des étapes de dissection et de reconstruction digestive réalisées par voie mini-invasive.
L’assistance robotique permet au chirurgien d’utiliser la visualisation tridimensionnelle et les instruments articulés de la plateforme lors de ces gestes.
Au GHOL, cette activité s’intègre dans une prise en charge multidisciplinaire de l’obésité.
Certaines interventions de chirurgie bariatrique peuvent être réalisées avec assistance robotique. → Chirurgie de l’obésité
Faut-il utiliser le robot pour toutes les opérations ?
Non.
Disposer d’une plateforme robotique ne signifie pas que toutes les opérations doivent être réalisées avec elle.
Selon la situation, une intervention peut être réalisée :
- par laparoscopie conventionnelle
- avec assistance robotique
- ou par chirurgie ouverte
Le choix de la voie d’abord doit rester individualisé.
Il dépend notamment :
- de la maladie
- de l’intervention
- de l’anatomie
- des antécédents
- de la situation clinique
- et de l’expérience de l’équipe
L’indication chirurgicale vient avant le choix de la technologie.
Comment se déroule une intervention robot-assistée ?
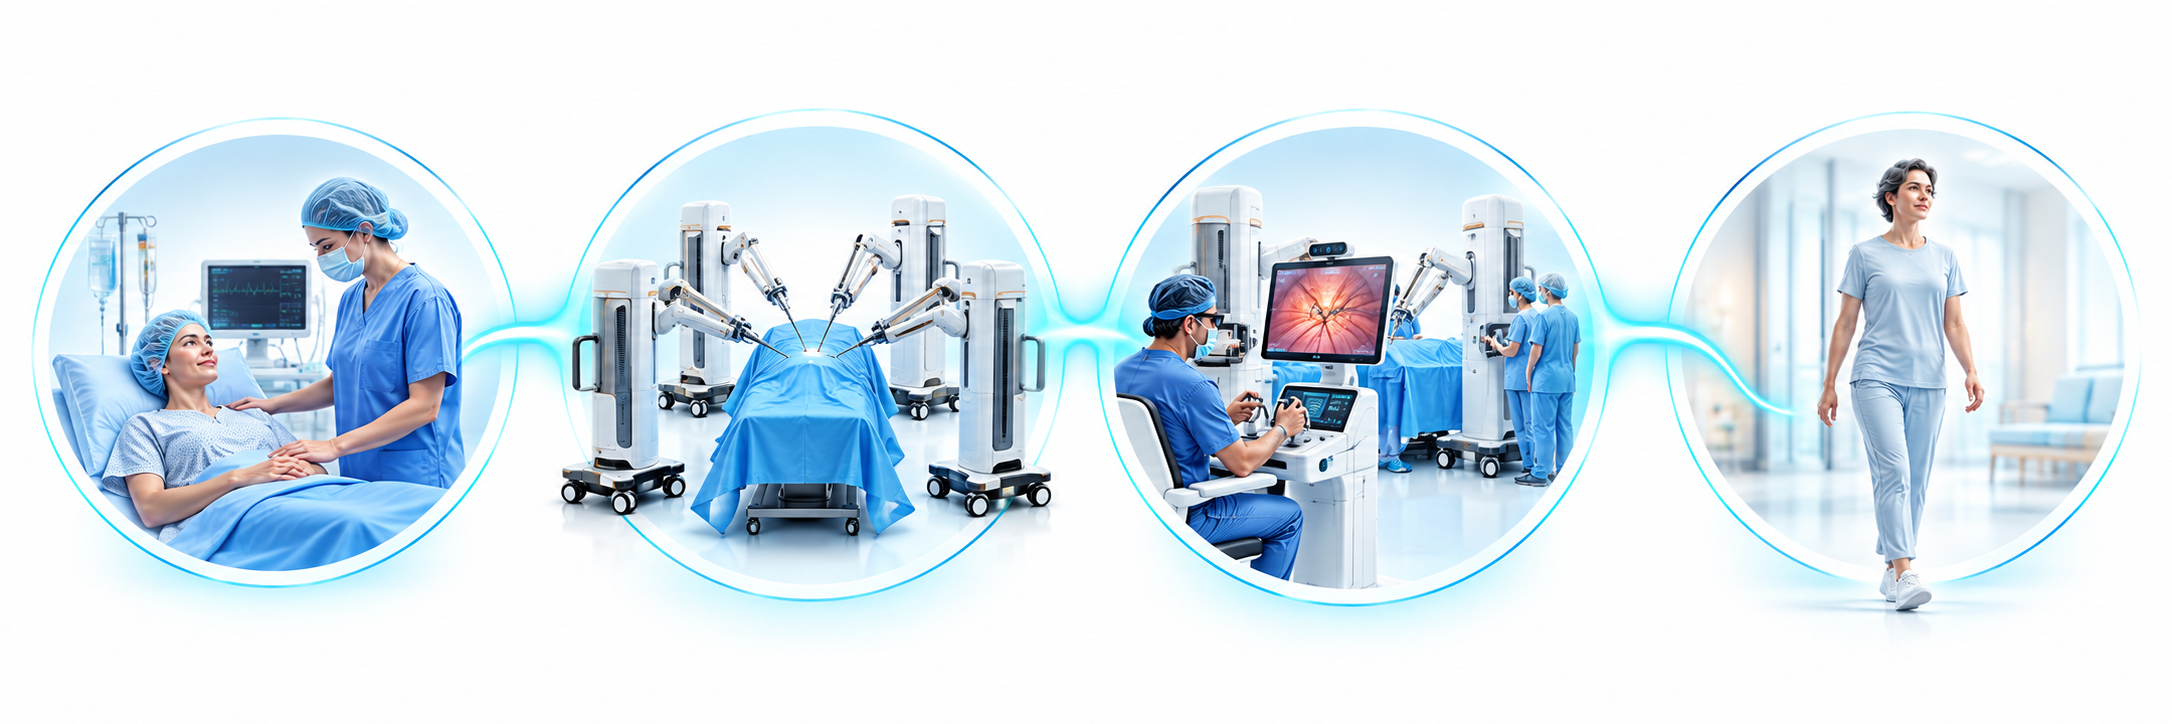
Avant l’intervention
L’indication chirurgicale est déterminée selon la maladie et la situation du patient.
Le chirurgien évalue ensuite quelle voie d’abord est appropriée.
Installation
L’intervention est réalisée sous anesthésie générale.
Le patient est installé dans la position nécessaire à l’opération.
Les voies d’accès mini-invasives sont mises en place.
Les chariots Hugo™ sont ensuite positionnés autour du patient selon la configuration choisie.
Intervention
Le chirurgien s’installe à la console ouverte.
Il contrôle la caméra et les instruments tandis que l’équipe reste auprès du patient.
Fin de l’intervention
À la fin de l’opération, les instruments sont retirés et le patient est transféré vers la prise en charge postopératoire adaptée.
Après une chirurgie robotique
La récupération dépend surtout de l’intervention
Il n’existe pas une récupération identique pour toutes les opérations réalisées avec Hugo™.
Une chirurgie colique, une intervention rectale et une chirurgie bariatrique restent des opérations différentes.
La durée d’hospitalisation et la reprise :
- de l’alimentation
- de la marche
- du travail
- du sport
- et des activités habituelles
dépendent principalement de l’intervention réalisée, de l’état du patient et de son évolution postopératoire.
Robotique ne signifie donc ni absence de douleur, ni récupération instantanée.
Expertise, technologie et transmission
Une technologie n’a de valeur que par la manière dont elle est utilisée
L’évolution de la chirurgie repose depuis toujours sur l’association de plusieurs éléments :
- connaissance anatomique
- expérience
- technique
- innovation
- travail d’équipe
- et transmission
La chirurgie robotique s’inscrit dans cette continuité.
Mon activité autour de Hugo™ associe aujourd’hui :
la prise en charge des patients ;
le développement de la chirurgie mini-invasive au GHOL ;
l’utilisation clinique de la plateforme ;
la formation des équipes ;
et l’enseignement auprès d’autres chirurgiens en tant que proctor.
Le robot ne remplace pas l’expertise chirurgicale.
Il constitue un nouvel outil permettant de l’exercer et de la transmettre.
Dr Pierre Fournier
Chirurgie générale et viscérale
Médecin-chef co-responsable du service de chirurgie — GHOL
Proctor Hugo™ RAS
Foire aux questions
Non. Le chirurgien contrôle les instruments depuis la console pendant l’intervention. La plateforme transmet les commandes du chirurgien aux instruments robotisés.
Le chirurgien est installé à la console Hugo™ dans la salle d’opération. L’équipe opératoire reste également auprès du patient.
Parce que les instruments sont positionnés et mobilisés par des bras robotisés commandés par le chirurgien.
Parmi ses caractéristiques figurent notamment une architecture modulaire reposant sur des chariots de bras indépendants et une console ouverte avec visualisation 3D HD.
La plateforme permet différentes configurations. Le nombre et la disposition des bras peuvent être adaptés à la procédure.
Le chirurgien est assis devant un écran externe et utilise des contrôleurs manuels. Il n’est pas isolé dans une console fermée autour du visage.
Elles permettent de visualiser en trois dimensions le champ opératoire affiché sur l’écran de la console.
La plateforme fournit au chirurgien une vision tridimensionnelle et des instruments articulés permettant la réalisation de gestes précis. Cela ne signifie pas qu’une intervention robotique soit automatiquement supérieure à une autre voie chirurgicale.
Il n’existe pas de réponse universelle. Les deux sont des approches mini-invasives et leur pertinence dépend de l’intervention et du patient.
Non. La voie d’abord doit être choisie selon l’intervention, l’anatomie, le patient et la stratégie chirurgicale.
Certaines interventions colorectales peuvent être réalisées avec assistance robotique lorsque cette approche est adaptée à la situation.
La plateforme peut être utilisée dans certaines interventions bariatriques selon les indications et les autorisations applicables. Au GHOL, un premier bypass gastrique en Y suisse assisté par Hugo™ a été réalisé en septembre 2025.
La chirurgie robot-assistée repose sur une approche mini-invasive utilisant plusieurs voies d’accès. Leur nombre et leur emplacement dépendent de l’intervention.
Non. La douleur postopératoire dépend de nombreux facteurs, notamment de l’intervention réalisée et du patient.
La récupération dépend principalement de l’intervention, de l’état général du patient et de son évolution postopératoire. Le seul fait d’utiliser un robot ne permet pas de garantir une récupération plus rapide.
Dans ce contexte, il s’agit d’un chirurgien expérimenté sur la plateforme qui accompagne d’autres chirurgiens lors de leur formation et de leur progression dans son utilisation.
Parce que la chirurgie robotique implique non seulement le chirurgien à la console, mais également l’installation du patient, le positionnement des bras, l’instrumentation, l’aide opératoire, l’anesthésie et la coordination du bloc.
Oui. Le service de chirurgie accueille régulièrement des chirurgiens et des équipes dans le cadre de la formation à la plateforme Hugo™.
Oui. Sa configuration permet notamment au proctor et au chirurgien en formation de partager la visualisation du champ opératoire et facilite les échanges avec l’équipe.
Cette décision est prise après évaluation de la maladie, de l’intervention nécessaire, de l’anatomie et de la situation individuelle du patient.
Une technologie avancée. Une indication qui reste individualisée.
Hugo™ apporte au chirurgien une architecture modulaire, une visualisation tridimensionnelle et des instruments articulés.
Mais la question principale n’est jamais :
« Peut-on utiliser le robot ? »
Elle est :
« Quelle approche est la plus adaptée à cette intervention et à ce patient ? »
Lorsque la chirurgie robot-assistée apporte un environnement technique pertinent, Hugo™ constitue l’un des outils permettant de réaliser cette stratégie.